基于向量的轨迹
基于向量的轨迹由一个方向和一个速度组成,二者都可以在运行时更改。你将站点的 trajectory 属性设置为 VECTOR,即可指定该站点使用基于向量的轨迹。
基于向量的轨迹依赖绕地球的大圆——由 bearing、ground speed 和 ascent rate 属性指定——来定义站点的路径。这条圆形路径以地心为中心,并经过某个特定点,通常是沿该路径行进的移动站点或卫星站点。在仿真期间,站点的经纬度沿这条圆形轨迹变化。与静态定义的轨迹相反,它没有时间限制,只要 ground speed 和 ascent rate 不为零,站点的位置就会持续变化。
例如,下图展示了一条基于绕地球“大圆”的可能轨迹(以粗红线表示)。仿真开始时站点的经纬度位于起点;bearing、ground speed 和 ascent rate 属性决定它随仿真推进所走的路径。经纬度坐标依据站点的 ground speed 沿“大圆”路径变化,而高度依据 ascent rate 变化。
图 13:站点在大圆航线上的路径
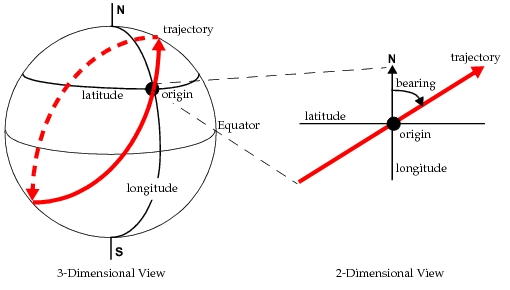
请注意,bearing 仅用于确定经过起点的多条大圆中的哪一条被该轨迹使用。沿该轨迹行进的对象的罗盘航向(由对象的 yaw 属性给出)通常会在轨迹上的每个点处发生变化。
通常,向量轨迹在仿真期间不会改变。不过在 Riverbed Modeler 中,如果站点的 bearing 被更改,站点的路径可以在仿真期间改变。在这种情况下,站点当前的经纬度坐标成为新的起点,并依据新的 bearing 和起点重新计算出一条新的“大圆”航线。