添加新的座舱显示模型
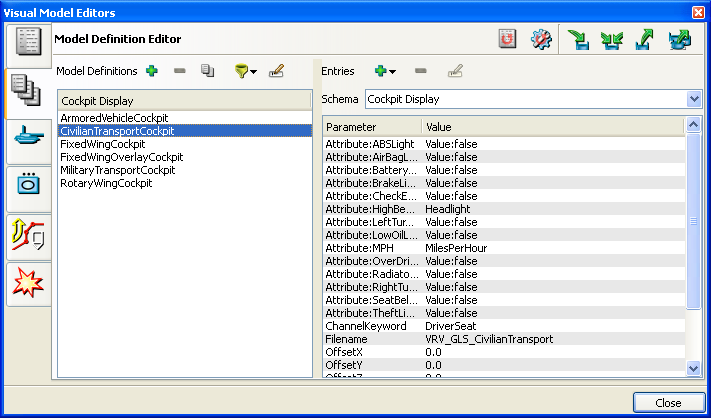
3D Network Visualizer 支持用 GL Studio 创建的座舱显示。座舱通过一个可复用软件对象(RSO)DLL 实现。座舱的取值通过更新器(updater)改变。更新器通过座舱模型定义与某个座舱属性关联。图 116显示了座舱的模型定义。
座舱更新器与 RSO 所知的属性名相关联。你为座舱专用属性提供的取值,是一个用于动态改变取值的更新器名称,或者一个常量取值。常量取值通常用于在座舱载入时对它进行配置。3D Network Visualizer 提供了一组常用更新器。你可以通过插件添加更多更新器,或覆盖现有的更新器。
注: 随 3D Network Visualizer 提供的 GL Studio 许可只涵盖产品交付的座舱。如果你添加自己的座舱,就需要 GL Studio 运行许可。
图 116:座舱模型定义
添加新座舱模型的一般过程是:
- 安装座舱的 DLL。
- 为座舱创建模型定义。
- 将实体类型映射到该模型定义,如“添加模型映射“(第 316 页)所述。
安装座舱 DLL
如果你自己创建座舱,它实现为一个 RSO DLL,你必须把它加入 3D Network Visualizer 的文件结构。
要安装新座舱,把该座舱的 DLL 放入 ./data/huds,并为它创建模型定义。
为座舱创建模型定义
座舱模型与其它 3D Network Visualizer 模型一样,使用 schema 和模型定义来配置。本节提供座舱特有的补充细节。
过程 135:为座舱创建模型定义
-
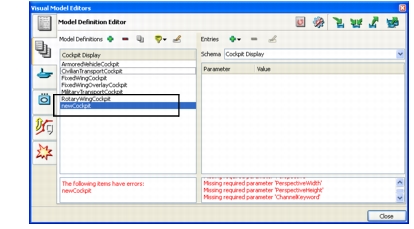
添加一个新的模型定义,如创建模型定义所述。务必选择 Cockpit Display 作为 schema。一个新的模型定义被添加到显示中(图 117)。消息窗口列出你必须添加的参数,这些就是 schema 所定义的参数。
图 117:新的座舱模型定义
-
添加必需的参数,如为模型定义添加参数所述。表 7说明了这些必需参数。
表 7:座舱模型的必需参数
参数 说明 Filename DLL 的名称,不含文件扩展名。 RSOName 要从 DLL 载入的类的名称。
默认值:filenameClassPerspective 2D 或 3D。这个参数指座舱显示的透视,而不是地形的透视。目前 3D Network Visualizer 只提供 2D 座舱显示。 PerspectiveWidth
PerspectiveHeight调整 2D 座舱的正交投影。调整真正 3D 座舱的透视投影。 ChannelKeyword 一个关键字,它告诉某个通道显示定义中含有该关键字的任何对象。默认值:showCockpits。(这个关键字意味着含有 showCockpits 关键字的通道都会显示座舱。) Offset X
Offset Y
Offset Z在屏幕上移动座舱的偏移。OffsetX 值使座舱左右移动。OffsetY 值使它上下移动。OffsetZ 使 3D 座舱前后移动。它对 2D 座舱没有影响。 -
添加座舱 RSO 所需的参数。为此,按如下方式添加一个 Attribute 参数:
3.1 添加一个 Attribute 参数,如为模型定义添加参数所述。
3.2 双击该参数,使它的名称可编辑。
3.3 添加一个冒号和一个你需要映射的 RSO 属性名。例如 Attribute:Heading。
3.4 在 Value 列中单击取值,使它可编辑。输入一个更新器的名称,或者以 Value:value 格式指定一个常量取值。你可以指定通过插件添加的更新器,也可以使用 3D Network Visualizer 提供的更新器,如表 8所述。
-
将某个实体类型映射到你的定义,如“添加模型映射“(第 316 页)所述。
表 8:所提供的更新器
更新器 说明 AOA 攻角(Angle of Attack)。返回实体的俯仰角,限幅(5 到 30 度)。 FeetAGL 离地高度(Feet Above Ground Level)。返回高于地形(或其下方建筑物)的英尺数。 FeetMSL 平均海平面以上英尺数(Feet Above Mean Sea Level)。返回高于海平面的高度。 FeetPerMinute 每分钟英尺数。返回爬升率。 KilometersPerHour 实体的速度,单位为千米每小时。 MilesPerHour 实体的速度,单位为英里每小时。 KnotsPerHour 实体的速度,单位为海里每小时。 Pitch 返回实体的俯仰角,限幅(-180 到 180 度)。 Roll 返回实体的滚转角,限幅(-180 到 180 度)。 Yaw 返回实体的偏航角,限幅(0 到 360 度)。 Headlight 返回实体的前照灯状态,为 true 或 false。 Value 这个更新器向座舱发送任意取值一次,之后不再发送。它用于配置初始设置,以及打开或关闭显示组件。