Ovis_3D_Position_Orientation_TaitBryan_Get()
摘要
根据指定的位置和姿态获取 Tait-Bryan 旋转。
语法
Ovis_3D_Position_Orientation_TaittBryan_Get (pos, pitch, yaw, roll, rot_ptr)
| 参数 | 类型 | 说明 |
|---|---|---|
pos |
OvisT_3D_Position |
参考位置,采用地心坐标 |
pitch |
double |
俯仰角,单位为度 |
yaw |
double |
偏航角,单位为度 |
roll |
double |
翻滚角,单位为度 |
rot_ptr |
OvisT_TaitBryan * |
指向相对地球参照系的旋转的指针 |
返回类型
OvisT_Compcode
可以计算旋转时返回 OvisC_Compcode_Success;否则返回 OvisC_Compcode_Failure。
头文件
ovis_decoration.h
详情
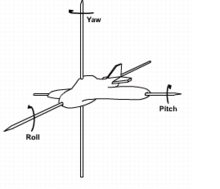
此函数基于指定位置处本地坐标系中的俯仰角、偏航角和翻滚角值,计算相对地球地心坐标系的 Tait-Bryan 旋转组。
图 10:俯仰角、偏航角与翻滚角
示例
OvisT_3D_Position     pos;
OvisT_3D_Sphere     * disk;
OvisT_3D_TaitBryan    rot;

/* Place a flat disk hovering over a location */
Ovis_3D_Position_Geocentric_Set (&pos, 2015649.973, -456789.123, 750.58);
disk = Ovis_Decoration_3D_Sphere_Create (pos, 10, 0, 10,
	prg_color_from_string ("white"), OvisC_True, OPC_NIL, OPC_NIL, OPC_NIL);
Ovis_3D_Position_Orientation_TaitBryan_Get (pos, 0, 0, 0, &rot);
Ovis_3D_Polygon_Rotation_Set (disk, rot);
错误
- 旋转的返回地址为 NIL。
- 不支持 'Decoration' 3D 位置。
参考
- 使用
Ovis_3D_Polygon_Rotation_Set()函数,以计算出的 Tait-Bryan 旋转来定向 3D 多边形。