OVIS 图形装饰
每个图形装饰都存在,直到被显式销毁。它有一组可以修改的属性,修改会导致 3D 显示中的相应变化。
2D 装饰出现在 3D Network Visualizer 窗口中;它们在窗口中的位置不受视点变化的影响。相比之下,3D 装饰作为三维对象出现在网络可视化中。这意味着 3D Network Visualizer 只显示那些位于视点视线范围内的 3D 装饰。
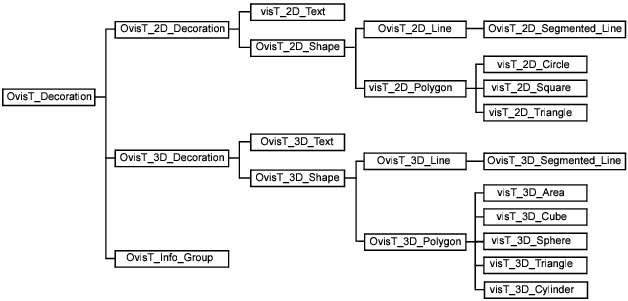
动画库包含一些“父”装饰类型,它们共享信息并涵盖本节描述的若干装饰。使用父装饰类型的 API 可以用于符合该类型的任何装饰。
图 5:装饰类型层次
创建装饰
每种装饰类型都有一个创建函数。你可以使用装饰子包中所述的过程来创建、查询和修改装饰。
装饰具有一组固定的属性,但每个元素都可以有一个关联的用户自定义状态。该状态通过 Ovis_Decoration_State_Set() 赋给装饰,并通过 Ovis_Decoration_State_Get() 获取。
Ovis 信息层
Riverbed 分析软件使用信息层来提供显示/隐藏一组相关装饰的能力。这可以防止动画中出现过多的图形装饰。层可以包含任意数量的装饰和其他层。存在一个不能被销毁的根层。
Ovis 层组织在不能被销毁的“root”层之下。其下是“Subnet Topology”层,对应场景中的顶层子网。该层之下是对应场景中子网层次的子层。每个层包含映射到节点的实体。还有一个“Network Links”层(与“Subnet Topology”层同级),包含用于表示单工或双工链路的任何线(如链路中所述)。
显示一个层会显示其装饰和子层(递归显示)。隐藏一个层会隐藏其装饰和子层(递归隐藏)。
层通过 Ovis_Layer_Create() 创建,通过 Ovis_Layer_Destroy() 销毁。根层通过 Ovis_Root_Layer_Get() 访问。你可以使用 Ovis_Site_Layer_Get() 访问某个站点的层。Ovis_Layer_Id_Get() 返回指定层的唯一创建 ID。
你可以在创建新层时指定父层。你还可以使用 Ovis_Layer_Parent_Set() 动态地把一个层添加为另一个层的子层或从中移除。Ovis_Layer_Parent_Get() 返回一个层的父层。你可以使用 Ovis_Layer_Child_Layer_Count() 和 Ovis_Layer_Child_Layer_Nth() 来考察子层。
类似地,你可以在创建装饰时指定初始层,并使用 Ovis_Layer_Decoration_Add() 或 Ovis_Layer_Decoration_Remove() 动态地向层添加装饰或从层移除装饰。
与给定层关联的装饰通过 Ovis_Layer_Child_Decoration_Count() 和 Ovis_Layer_Child_Decoration_Nth() 访问。
同一个装饰可以属于多个层,这些层可以通过 Ovis_Decoration_Parent_Layer_Count() 和 Ovis_Decoration_Parent_Layer_Nth() 获取。
一个层及其关联的子对象(其他层或装饰)通过 Ovis_Layer_Show() 显示,通过 Ovis_Layer_Hide() 隐藏。
定位
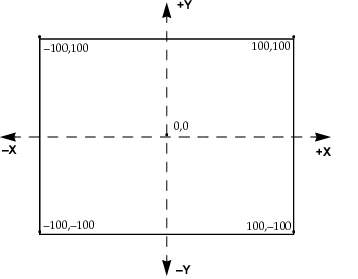
装饰有 2D 和 3D 两种版本。2D 装饰使用 X 和 Y 坐标上介于 –100 和 100 之间的整数位置放置在查看器窗口中,其中 (0,0) 是窗口中心,(100,100) 是右上角(见图 6)。当视点移动时,它们的位置不会改变。3D 装饰放置在 3D 场景中,随视点移动,可能被裁剪掉。
图 6:查看器坐标系
为装饰指定 3D 坐标有以下几种方式:
- 绝对定位:
- 地心 (X,Y,Z) 坐标
- 大地 (纬度、经度、海拔) 坐标
- 相对定位:引用另一个对象(映射实体、3D 线等)的当前位置。在这种情况下,其他对象位置的变化会确保使用该位置的事物也随之移动。例如,连接到两个对象的线会随着这些对象的移动而适当地拉伸。对于线引用对象,定位器还包含一个整数百分比,指示沿线的附着点,介于起点 (0%) 和终点 (100%) 之间。
我们使用一个通用的定位器来表示各种 3D 形式,以简化定位 API。该定位器如下:
typedef struct
   {
   int x, y;
   } OvisT_2D_Position;

typedef struct
   {
   double x_offset, y_offset;
   } OvisT_2D_Corner;

typedef enum
   {
   OvisC_3D_Geocentric,
   OvisC_3D_Geodetic,
   OvisC_3D_Entity,
   OvisC_3D_Decoration
   } OvisT_3D_Position_Type;

typedef struct
   {
   double x, y, z;
   } OvisT_3D_Geocentric_Pos;

typedef struct
   {
   double lat, lon, alt;
   } OvisT_3D_Geodetic_Pos;

typedef struct
   {
   OvisT_Decoration  id;
   unsigned char	percent; /* 0 -100, along line/cylinder */
   } OvisT_3D_Decoration_Pos;

typedef struct
   {
   OvisT_3D_Position_Type	type;
   enum pos
      {
      OvisT_3D_Geocentric_Pos xyz;
      OvisT_3D_Geodetic_Pos lla;
      OvisT_Entity ent;
      OvisT_Decoration_Pos dec;
      }
   } OvisT_3D_Position;
你可以直接操作这些数据结构,也可以使用以下过程来确保所有必要字段被正确设置:
- Ovis_3D_Position_Decoration_Set()
- Ovis_3D_Position_Entity_Set()
- Ovis_3D_Position_Geocentric_Set()
- Ovis_3D_Position_Geodetic_Set()
更新装饰
元素创建时带有默认属性值。某些 API 适用于所有对象类型;另一些则专用于特定类型(类型出现在函数名中),如果用于错误的类型会引起警告。
你可以使用装饰子包中所述的过程来查询和修改装饰。
节点映射
每个节点模型都可以拥有自己的映射库及相应的回调。这些回调不由 Ovis 包直接调用。相反,网络映射库中的回调负责检查是否存在节点回调并适当地调用它们。
要在节点模型上为提供的 opnet_default_3dnv_mapping 库指定映射属性,你需要创建一个名为“3DNV Node Mapping”的字符串属性。
该属性引用的映射库应当包含一个如 OvisT_Mapping_Node_Proc 中定义的映射节点回调。
启用 3D 网络可视化
网络模型的可视化在以下任一事件发生时被启用:
- 用户在 Project Editor 中选择 Topology > 3DNV > Display 3D Network View。
- 用户在仿真 (DES) 中已启用 3D Network Visualizer 的情况下加载网络模型。
首次启用 3D Network Visualizer 时,Riverbed 应用程序会创建合适的 HLA 联邦,并选择性地启动 3D Network Visualizer(同一台机器),或者告知用户如何启动它(同一台或不同的机器)。
当你为某个网络模型启用 3D Network Visualizer 时,映射库的两个回调会被调用:
- “load”回调被调用(签名定义为 OvisT_Mapping_Load_Proc)以执行初始化。该回调可以创建一个全局状态,在后续调用其他映射回调时传入。
- “enable”回调(OvisT_Mapping_Enable_Proc)被调用,参数为顶层子网的 ID。模型代码负责
- 为子网自身潜在地创建合适的 OvisT_Entity
- 遍历子网的拓扑并检查各个站点(节点和子网) 对每个节点,调用 Ovis_Node_Mapping_Get()。这会检查该节点是否有节点级映射库,并返回其 'enable' 回调,调用者应当调用该回调。 对每个子网,映射可以自由地跳过它、仅仅把它映射为某个聚合体,或者递归地处理该子网。
如果回调返回失败,则该子网的 3D 可视化不会被启用。
映射库可以根据当前用户设置(视图、层、显示/隐藏站点、探针等)检查某个站点是否应当显示,从而避免为不应可见的站点创建 Ovis 实体。
回调返回后,Ovis 库将实例化所有合适的 RTI 对象。
禁用 3D 网络可视化
对于给定的网络模型,3D 网络可视化在以下任一事件发生时被禁用:
- 用户在 Project Editor 中选择 Topology > 3DNV > Display 3D Network View。
- 用户在 Project Editor 层级已启用 3D Network Visualizer (GUI) 的情况下关闭网络模型,或者仿真终止 (DES)。
当这种情况发生时,“disable”网络映射回调(OvisT_Mapping_Disable_Proc)被调用,参数为顶层子网的 ID 以及来自“load”回调的状态。模型代码可以利用这一点执行适当的清理。映射库无需实际销毁 Ovis 实体,因为一旦“disable”回调返回,这些实体将由 Ovis 包自动销毁。
创建/销毁站点
创建新站点会调用“enable”回调,参数为新站点的句柄和可选状态。销毁现有站点会调用“disable”回调,参数为该站点的句柄和可选状态。注意,当 OvisT_Entity 被用户代码显式销毁时,“disable”回调不会被调用。更改已映射节点实例的模型等同于销毁该节点并创建一个新节点。
发现 RTI 对象
如果 Riverbed 应用程序是更大的 HLA 联邦的一部分,则可能存在由其他联邦成员创建的 RTI 对象。这些对象将被 3D Network Visualizer 和应用程序双方发现。如果这些对象对应于可显示的事物,3D Network Visualizer 将显示它们。此外,Riverbed 应用程序需要把这些被发现的对象映射起来,以确保统一的视图。而且,这些被发现的对象的位置很可能由对象的创建者提供,Riverbed 应用程序通过 RTI 获取位置更新。
注意: 这与 High-Level Architecture 功能中提供的可选映射相互独立。你可以在更一般的 HLA 开发中使用 3D Network Visualizer 映射。
潜在发现
如果只使用 3D Network Visualizer,则只有 Riverbed 应用程序可以创建出现在 3D 显示中的 RTI 对象。3D Network Visualizer 本身不创建 RTI 对象。如果同时使用了 High-Level Architecture 功能,则 Riverbed 应用程序和 3D Network Visualizer 都属于一个更大的联邦,其中将创建其他 RTI 对象,并且这些对象中的一些应当附着到 Ovis 实体。
对发现的响应
当收到某个被发现对象的第一个属性更新时,Ovis 模块将调用用户提供的映射回调来评估建立映射的可能性。提供了两个版本:一个基于 RTI 数据结构,一个基于 VR-Link 版本。这些是 C++ 函数,如果这种映射可行则返回 OvisT_Entity *;否则返回 OVISC_NIL。系统将调用 VR-Link 版本(如果可用);否则调用 rti 版本。
站点运动
Ovis 包使用 ETS 基础设施为所有具有关联 OvisT_Entity 的站点注册运动回调。当这样的站点在 GUI 中被移动(编辑属性、拖动、使用时间运动)时,相应 RTI 对象的地心坐标会被更新,用于 3D 表示。
类似地,具有关联 Ovis 实体的 DES 站点位置的任何变化都将产生相应的 RTI 更新。
文件表示
源代码
映射文件代码位于标准的 .ex.c 或 .ex.cpp 文件中。回调函数名由用户定义。唯一的要求是存在一个基于预期库名并带有 _init 后缀的库加载函数,使得 Ovis 加载库 X 时会查找符号 X_init 以获得回调初始化。
加载函数向 Ovis 返回一个包含指向各个回调的指针的结构。这些指针可以为 nil。其中还包括一个可选的描述字符串,用于向用户展示(例如在选定某个映射之后)。
以下代码表示这样一个文件的骨架,它将用于一个名为 'skeleton_mapping 的库。
#include "ovis.h"
static void *
skeleton_mapping_load (EtsT_Model_Handle network_model,
const char * string_arg, OvisT_Compcode * compcode_ptr)
	{
	void * state_ptr;

	FIN (skeleton_mapping_load);

	FRET (state_ptr);
	}

/* unload network model */
static void
skeleton_mapping_unload (void * state_ptr)
	{
	FIN (skeleton_mapping_unload);

	FOUT;
	}


/* enable 3DNV visualization for site ('top' first time, 	*/
/* specific site when creating 								*/
static OvisT_Compcode
skeleton_mapping_enable (EtsT_Obj_Handle obj_handle, void * state_ptr)
	{
	OvisT_Compcode				compcode;

	FIN (skeleton_mapping_enable (obj, state_ptr));

	FRET (compcode);
	}

/* disable 3DNV visualization for site ('top' when turning off entire  	*/
/* visualization, specific site when destroying site) 					*/
static OvisT_Compcode
skeleton_mapping_disable (EtsT_Obj_Handle obj_handle, void * state_ptr)
	{
	OvisT_Compcode	compcode;

	FIN (skeleton_mapping_disable (obj, state_ptr));

	FRET (compcode);
	}

/* A mapped object had some attributes modified */
static void
skeleton_mapping_attribute (EtsT_Obj_Handle obj_handle,
	const char * attr_name, void * state_ptr)
	{
	FIN (skeleton_mapping_attribute);

	FOUT;
	}

/* The library base name is the same as this function without */
/* the _init suffix, i.e., 'skeleton_mapping' */
DLLEXPORT OvisT_Mapping_Init *
skeleton_mapping_init (void)
	{
	static OvisT_Mapping_Init callbacks =
		{
		"Example of mapping library",
		skeleton_mapping_load,
		skeleton_mapping_unload,
		skeleton_mapping_enable,
		skeleton_mapping_disable,
		skeleton_mapping_attribute,
		(OvisT_Mapping_Node_Proc)VOSC_NIL,
#if defined (OPD_DES)
		(OvisT_Mapping_Discover_Proc_Vrlink)VOSC_NIL,
		(OvisT_Mapping_Discover_Proc_Rti)VOSC_NIL
#else
		/* No GUI-specific callbacks */
#endif
		};

	FIN (skeleton_mapping_init);
	FRET (&callbacks);
	}/*
对象 / 库
当使用特定内核类型编译时,OPD_DES 被定义,并生成相应的 <kernel_type>.ex.o/obj 文件。这可能包含一些 ETS 头文件,但大部分功能将被注释掉。
op_mko 新增了一种目标类型——通过 -gui 命令行参数启用——在定义 OPD_GUI(且未定义 OPD_DES)的情况下编译,生成 gui32.ex.o/obj。这会在预期的 ETS 头文件环境下编译。
op_mkso 扩展了一个新的“nvism”目标类型(与 -type 命令行参数结合使用),基于一系列 ex.o/obj 文件生成 nvism.<target_type>.so/dll 库。GUI 版本——通过 -gui 命令行参数启用——链接到 ETS 和 prg 库。DES 版本链接到相应的仿真内核和 prg 库。
DES 执行流程
启用 3D Network Visualizer 后,仿真以联合仿真模式执行。仿真期间可能发生各种附加动作。
- 3D Network Visualizer 的初始化在仿真加载之后、第一次中断之前执行。使用 ODB 时,这发生在第一次和第二次提示之间。这包括:
- 加载 3D Network Visualizer 及支持库
- 加载映射库(如果指定)
- 使用映射库创建初始实体
- 如果仿真是一个更大 HLA 联邦的一部分,Riverbed 应用程序可能发现新的 RTI 对象,并由所涉及的映射库选择性地为该被发现的对象关联一个 Ovis 实体
- 进程模块可以注册动画回调。这些回调在通信发生时或接收组被修改时参与。