Riverbed 提供的 Ovis 映射库
以下各节介绍 Riverbed 提供的库所使用的输入。
基于属性的映射
默认的 Ovis 库使用一个具有预定义名称和定义的复合属性。模型开发者只需将该属性作为扩展属性添加到节点模型或站点实例中。3DNV 属性如下图所示。
图 7:3DNV 属性
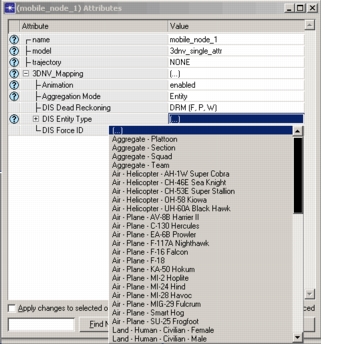
3DNV Mapping
- 属性名:“3DNV Mapping”
- 公共属性定义:3DNV_Mapping
- 类型:Compound
子属性 “Animation”
- 类型:Toggle
- 说明:该字段指示站点是否应根据其他属性在 3D Network Visualizer 中显示为 3D 对象。这使其可以在不丢失其他设置的情况下切换显示。
子属性 “Aggregation Mode”
- 类型:具有两个符号的 Enumerated
- 说明:该字段指示要显示的 3D 对象类型,即实体(检测到的 3D 模型)或聚合体(更简单的表示)。
子属性 “DIS Entity Type”
- 类型:Compound
- 说明:该属性名为“DIS Entity Type”。基于 IEEE 1278.1-995 (http://www.sisostds.org/dis-dd/pdu/28.htm),它是一个包含 7 个整数的单行复合属性。
Kind
- 大小:8
- 数据类型:Enumerated
- 说明:该字段标识实体的种类。
表 4:实体 Kind 属性值
| 值 | 说明 |
|---|---|
| 0 | Other(其他) |
| 1 | Platform(平台) |
| 2 | Munition(弹药) |
| 3 | Life form(生命形式) |
| 4 | Environmental(环境) |
| 5 | Cultural feature(文化特征) |
| 6 | Supply(补给) |
| 7 | Radio(无线电) |
| 8 | Expendable(消耗品) |
| 9 | Sensor/Emitter(传感器/辐射源) |
Domain
- 大小:8
- 数据类型:Enumerated
- 说明:该字段应指定设备运行的域(水下、水面、陆地等),弹药实体除外。对于弹药实体,该字段应指定目标的域(例如,弹药可能是地对空,因此域将是防空)。
Country
- 大小:16
- 数据类型:Enumerated
- 说明:该字段应指定该实体设计所归属的国家。该字段应以 16 位枚举表示。该字段的值定义于 EBV-DOC 的第 4 节。
Category
- 大小:8
- 数据类型:Enumerated
- 说明:该字段应指定描述实体的主要类别。类别的枚举取决于 Kind 和 Domain。用 Riverbed 的术语来说,这意味着我们可能希望提供一些主动属性库,根据 Kind 和 Domain 定制适当的值。
Subcategory
- 大小:8
- 数据类型:Enumerated
- 说明:该字段应指定基于类别和国家该实体所属的特定子类别。用 Riverbed 的术语来说,这意味着我们可能希望提供一些主动属性库,根据 Category 和 Country 定制适当的值。
Specific
- 大小:8
- 数据类型:Enumerated
- 说明:该字段应基于其所属的子类别字段指定关于实体的具体信息。
Extra
- 大小:8
- 数据类型:Enumerated
- 说明:该字段应指定描述特定实体所需的额外信息。该字段的内容取决于所表示实体的类型。
子属性 “DIS Force ID”
- 类型:具有 4 个可能值/符号的整数。
- 大小:8
- 数据类型:Enumerated
- 说明:该字段应区分 DIS 演习中的不同团队或阵营。
表 5:DIS Force ID 属性值
| 值 | 说明 |
|---|---|
| 0 | Other(其他) |
| 1 | Friendly(友方) |
| 2 | Opposing(敌方) |
| 3 | Neutral(中立) |
子属性 “DIS Dead Reckoning”
- 类型:具有 10 个可能值/符号的整数。
- 大小:8
- 数据类型:Enumerated
- 说明:指示实体使用的航位推算(dead reckoning)算法类型。
表 6:DIS Dead Reckoning 属性值
| 值 | 说明 | 定义 |
|---|---|---|
| 0 | Other(其他) | Fixed——不做任何事 |
| 1 | Static(实体不移动) | Fixed——不做任何事 |
| 2 | DRM(F, P, W) | Fixed——匀速 |
| 3 | DRM(R, P, W) | Rotational——匀速 |
| 4 | DRM(R, V, W) | Rotational——恒定加速度 |
| 5 | DRM(F, V, W) | Fixed——恒定加速度 |
| 6 | DRM(F, P, B) | Fixed——未实现 |
| 7 | DRM(R, P, B) | Rotational——未实现 |
| 8 | DRM(R, V, B) | Rotational——未实现 |
| 9 | DRM(F, V, B) | Fixed——未实现 |
默认映射库实现了以下回调:
-
load——检查来自 3dnv.mapping_argument 首选项的初始化字符串。目前支持以下选项:
- -verbose:在每次调用映射回调时显示一条消息,类似于 ODB 中的跟踪输出
- -hierarchical_names:如果使用此选项,Ovis 实体将使用完整的层次名称。否则名称只是被映射对象的名称。
-
enable——遍历网络拓扑,查找具有名为 3DNV Mapping 且具有预期结构的属性的子网和节点。对于每个具有此属性的子网和节点,映射库根据属性值创建相应的 Ovis 实体。任何具有“节点级”映射回调的节点将调用该回调,而不是库的默认节点启用代码。
在该库实现这些回调之后,它查找被映射节点之间的点对点链路,并在相关的 Ovis 实体之间创建相应的 Ovis 3D Line 装饰。
-
attribute change——检查 3DNV Mapping 属性值,并根据属性值创建/更新/销毁相应的 Ovis 实体。这也会创建或销毁表示被映射节点之间点对点链路拓扑的 3D 线装饰。任何具有 'node-level' 映射回调的节点将调用该回调,而不是库的默认节点启用代码。
-
disable——检查是否存在“节点级”回调函数,如果存在则调用它。3D Network Visualizer 库自动销毁未映射的 3D 实体以及附着于这些实体的任何 3D 装饰。
-
unload——如果初始化字符串包含 -verbose 选项,则打印一条报告回调被调用的消息