3D 网络可视化实体
网络模型包含子网、节点、链路、需求和路径。所有这些都可以出现在 3D 空间中,但这些对象并不一定提供 3D 可视化所需的全部信息。因此,必须为每一项定义所需的附加信息。这些信息要么用于生成当前网络模型的 3D 表示(来自 GUI),要么在仿真期间使用。
3D Network Visualizer 中的 3D 对象
3D Network Visualizer 使用 RPR-FOM 来描述要表示哪些对象以及在何处表示。每个 RTI 对象都有一个关联的类型,该类型被映射到某个复杂的 3D 模型(坦克、飞机等),其他属性则用于描述对象的状态(位置、朝向、运动、损毁等)。
Active 与 Reactive RTI
基本 3D Network Visualizer
基本的 3D Network Visualizer 由一个应用程序进程(GUI 或 DES)生成 3D 实体,供 3D Network Visualizer 进程渲染。为此,需要把 Riverbed 应用程序空间映射到 3D Network Visualizer 空间,也就是根据应用程序空间中的内容创建合适的 RTI 对象并应用映射规则。
高级 3D Network Visualizer Reactive 模式
在更高级的模式中,应用程序和 3D Network Visualizer 是一个更大 HLA 联邦的一部分,RTI 对象可以独立于两者而存在。此外,应用程序不再系统地创建一组 RTI 对象供 3D Network Visualizer 渲染,而是可以发现已有的对象,并根据映射把其中一些与对象相匹配。这与 High-Level Architecture 功能的映射规则有关。
注意: 外部对象仅在仿真的发现过程中得到支持。
3D 类型
VR-Link/RPR-FOM 使用 DIS 类型信息,即用一组七元数来定义某个项目的域、国家等。该类型随后与要渲染的某个 3D 模型相关联。这也用于定义聚合体显示哪些对象。
匹配站点与 3D Network Visualizer 实体
3D Network Visualizer 实体
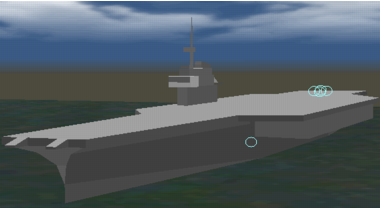
在图 2 中,航空母舰是一个聚合体。各个圆圈表示单个 3D 模型,它们在这个视图中太小而无法看清。
图 2:3D Network Visualizer 实体
子网
子网实际上是其他事物的容器。在 3D Network Visualizer 中与之对应的元素称为聚合体(aggregate),显示为单个实体或 3D 模型。
表 2:聚合体属性
| 子网属性 | 聚合体属性 |
|---|---|
| Name | Name |
| Position (geo X/Y/Z) | Position (geo X/Y/Z) |
<need mapping> |
Size (X/Y/Z) |
| Trajectory (mobile subnet) | Orientation (3 axis), Velocity, Acceleration |
| Color (of span) | Color |
<need mapping> |
Type |
<need mapping> |
Force id: Friend/foe/neutral |
注意: 也可以把节点映射为聚合体,或把子网映射为实体。
节点
节点通常可以映射为 3D Network Visualizer 实体。应用程序只关心节点的精确位置,而 3D Network Visualizer 还需要知道该节点的 3D 朝向。
使用轨迹时,可以根据轨迹段计算朝向信息。唯一缺失的部分是绕段轴的滚转。对于静止节点,只需设置朝向使物体底面平贴地面即可。
表 3:实体属性
| 节点属性 | 实体属性 |
|---|---|
| Name | Name |
| Position (geo X/Y/Z) | Position (geo X/Y/Z) |
| Trajectory (mobile node) Need definition of roll value around segment. |
Orientation, Velocity, Acceleration |
<need mapping> |
Type |
<need mapping> |
Force id: Friend/foe/neutral |
<need mapping> |
Dead Reckoning algorithm |
链路
3D Network Visualizer 使用线来表示已映射站点(节点或链路)之间的单工和双工链路。线的显示效果基于各条链路的“color”、“thickness”、“line style”和“arrowheads”。所有链路都出现在“Network Links”层中。
路径/需求
这些在 3D Network Visualizer 中没有实际对应的匹配对象,但 3D Network Visualizer 能够在空间的任意点之间或对象之间绘制线。
3D 定位
3D Network Visualizer 提供把陆地实体贴附到地面的能力,但飞行实体需要正确的朝向。
自由空间朝向
一种标准方案基于绕物体局部参考系的三次旋转。局部参考系的设定方式是:X 轴在物体位置处与地球相切,并位于经过该位置、地心和北极的平面内;当沿 X 向下看时,Y 轴位于物体的“右侧”;Z 轴从该位置向下指向地心。
利用该局部参考系,存在三次旋转:
图 3:Pitch、Yaw 与 Roll
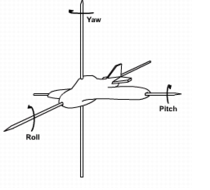
移动节点有三个属性,分别以度为单位表示 pitch、yaw 和 roll 旋转。
基于轨迹的运动
如果移动物体的运动用轨迹(或向量)指定,pitch 和 yaw 值既可以由轨迹数据隐式定义,也可以自动计算。只有绕轨迹的滚转必须显式定义。
轨迹数据文件可以包含可选的 Pitch、Yaw 和 Roll 值。
用于定义轨迹的 GUI 提供了一个初始复选框以包含滚转。滚转沿一段根据起始和结束滚转值进行插值。
固定节点
固定节点没有 pitch/yaw/roll 属性,其定位使用 0 值。通常这些节点表示不需要朝向特定方向的硬件设备。
Ovis 实体
应用程序使用 Ovis 实体来引用某个 ETS 或 DES 站点的 3D 表示,而不是直接引用 ETS 或 DES 站点。
对象表示是一个名为 OvisT_Entity 的不透明数据结构。
管理 Ovis 实体
Ovis 实体由用户代码创建。Ovis 包不会自动创建 Ovis 实体,但可能会销毁它们。创建这些 Ovis 实体的用户代码位于与某个网络或节点模型关联的 Ovis 映射库中,或位于标准仿真模型代码(进程模型等)中。当 3D Network Visualizer 启用/禁用时,或者根据用户输入(GUI)或模型控制(DES)决定各个站点是否在 3D 中渲染时,Ovis 会在映射库中调用相应的回调。
映射库为 Ovis 提供无法从内置节点属性导出的缺失信息,如前所述。映射库主要负责确定哪些对象应当映射以及如何映射。Riverbed 提供了一个 Ovis 映射库(default_3dnv_mapping),它基于节点模型中明确定义的属性。
实体组
Riverbed 分析软件使用组来提供显示/隐藏一组相关实体的能力。组可以包含任意数量的实体和其他组。存在一个不能被销毁的根组。显示一个组会显示其实体和子组(递归显示)。隐藏一个组会隐藏其实体和子组(递归隐藏)。
组通过 Ovis_Group_Create() 创建,并通过 Ovis_Group_Destroy() 销毁。销毁过程使用通过 Ovis_Group_Destroy_Proc_Set() 指定的自定义过程。根组通过 Ovis_Root_Group_Get() 访问。Ovis_Group_Id_Get() 返回指定组的唯一创建 ID。
创建新组时可以指定父组。还可以使用 Ovis_Group_Parent_Set() 动态地把一个组添加为另一个组的子组或从中移除。Ovis_Group_Parent_Get() 返回组的父组。可以使用 Ovis_Group_Child_Group_Count() 和 Ovis_Group_Child_Group_Nth() 来考察子组。
类似地,创建实体时可以指定初始组,并可以使用 Ovis_Group_Entity_Add() 或 Ovis_Group_Entity_Remove() 动态地把实体添加到组或从组中移除。
与给定组关联的实体通过 Ovis_Group_Child_Entity_Count() 和 Ovis_Group_Child_Entity_Nth() 访问。
同一实体可以属于多个组,可以通过 Ovis_Entity_Parent_Group_Count() 和 Ovis_Entity_Parent_Group_Nth() 获取这些组。
一个组及其关联的子级(其他组或实体)通过 Ovis_Group_Show() 显示,通过 Ovis_Group_Hide() 隐藏。
获取 Ovis 实体
Ovis 实体由模型代码动态创建(和销毁)。Riverbed 基于既定规则提供了两个映射库(ETS 和 DES),但用户也可以创建自己的映射库。
一个 Ovis 实体总是对应网络模型中的一个对象,且一个给定对象只能关联一个 Ovis 实体。尝试创建第二个 Ovis 实体时,将返回已存在的对象。
环境无关 API
可以使用 Ovis_Entity_Create() 把一个 Ovis 实体与一个 ETS/DES 对象关联。
环境专用 API
Ovis 库包含两套过程,分别用于编译 ETS 代码和仿真代码:
- 编译 ETS 代码时,可以使用 Ovis_Entity_From_Objhandle_Create() 把一个 Ovis 实体与一个 Ets 对象句柄关联。Ovis_Entity_From_Objhandle_Get() 和 Ovis_Entity_Objhandle_Get() 可用于从一方获取另一方。
- 为仿真编译代码时,可以使用 Ovis_Entity_From_Objid_Create()、Ovis_Entity_From_Objid_Get() 和 Ovis_Entity_Objid_Get() 获得相同的功能。
为简便起见,“Objhandle”版本在仿真编译的上下文中同样可用;这些宏用于把 EtsT_Obj_Handle ID 映射到 DES 对象 ID。
关联 RTI 元素
在基本的 3D Network Visualizer 模式中,应用程序创建所有必要的 RTI 对象。在高级模式中,一些 RTI 对象由其他联邦成员创建,并由 Riverbed 仿真发现。
提供 VR-Link/RTI 信息
在 3D 中显示的 VR-Link 对象需要由 Riverbed 应用程序基于在站点上找到的信息或通过某些任意映射数据动态创建。该接口与 VR-Link 的底层表示相关联,但不显式引用 VR-Link API,以避免要求用户拥有 VR-Link 开发环境的访问权限(Riverbed 不提供该环境)。
创建 VR-Link 对象所需的大部分信息可以从站点本身获得。用户需要提供对象类型、其敌我友(friend/foe/neutral)状态,以及移动节点的航位推算算法。
typedef struct
   {
   int kind, domain, country, category, sub_category, specific, extra;
   } OvisT_DIS_Type;

enum OvisT_DIS_Force
   {
   OvisC_DIS_Force_Other  = 0,
   OvisC_DIS_Force_Friendly = 1,
   OvisC_DIS_Force_Opposing = 2,
   OvisC_DIS_Force_Neutral = 3
   };

enum OvisT_DIS_Dead_Reckoning
   {
   OvisC_DIS_DR_Other = 0,
   OvisC_DIS_DR_Static = 1,
   OvisC_DIS_DR_FPW  = 2,
   OvisC_DIS_DR_RPW  = 3,
   OvisC_DIS_DR_RVW  = 4,
   OvisC_DIS_DR_FVW  = 5,
   OvisC_DIS_DR_FPB  = 6,
   OvisC_DIS_DR_RPB  = 7,
   OvisC_DIS_DR_RVB  = 8,
   OvisC_DIS_DR_FVB  = 9,
   OvisC_DIS_DR_Ignored = 10 /* For aggregates */
   };
这些信息通过 Ovis_Entity_Animation_Set() 提供给 3D Network Visualizer,并可以通过 Ovis_Entity_Animation_Get() 获取。也可以使用 Ovis_Entity_Animation_Disable() 清除任何信息(从而同时销毁相关的 3D 实体)。
这并不会创建相应的 VR-Link/RTI 对象,只是为 Ovis 包以后创建该对象提供所需的信息。
如果 Ovis 实体被销毁,或者 Ovis 实体上的表示信息被移除,所创建的相关 VR-Link/RTI 对象将被自动销毁。
如果已经定义了一个 RTI 对象,为 Ovis 实体提供新的 DIS 值将导致现有的 RTI 对象被销毁并创建一个新的 RTI 对象。
发现对象
这是仅适用于 DES 的操作。参见 DES 映射库一节。
与 VR-Link/RTI 脱离
用户代码不应直接销毁相关的 VR-Link /RTI 对象。相反,应清除与 Ovis 实体关联的 DIS 信息(使用前述 Ovis_Entity_Representation_Clear())。对于 RTI 对象:
- 如果该 RTI 对象是由 Riverbed 应用程序创建的,它将被销毁。
- 如果该 RTI 对象是由 Riverbed 应用程序发现的,则保持原样,但不再与任何 Ovis 实体关联。
访问底层 RTI 与 VR-Link 数据
对于同时拥有 VR-Link 或 RTI 许可证的更高级用户,Riverbed 提供了一些 API,可暴露部分 VR-Link/RTI 信息。
如果定义了 OPD_3DNV_RTI_API,可以使用 Ovis_Entity_Rti_Object_Get() 获取相关的 RTI 对象。
如果定义了 OPD_3DNV_VRLINK_API,可以使用 Ovis_Entity_Vrlink_Object_Get() 和 Ovis_Entity_Vrlink_Publisher_Get() 访问相应的 VR-Link C++ 对象。
释放对象
使用 Ovis_Entity_Destroy() 销毁 Ovis 实体时,如果相关的 VR-Link 对象是由 Riverbed API 创建的,它将被自动销毁。发现的 RTI 对象不会被销毁。
访问信息
映射的节点或子网的属性可以通过环境专用机制获取,也可以使用在 ETS 和仿真编译中都能工作的统一 API 获取:Ovis_Entity_Attr_Get_Int32()、Ovis_Entity_Attr_Get_Dbl() 和 Ovis_Entity_Attr_Get_Str()。
可以把一个可选的用户状态指针与映射对象关联,它会参与某些动画回调。也可以在创建对象句柄时设置该状态。状态通过 Ovis_Entity_State_Set() 设置,并通过 Ovis_Entity_State_Get() 获取。