Node 域中的无线对象
本节概述 Wireless 功能中包含的节点对象。这些对象是无线发射机、无线接收机和天线。关于这些对象及其属性的详细信息,参见“Node Domain”(第 145 页)。
表 6:节点模型对象
| 对象类型 | 定义 | 图标 |
|---|---|---|
| Radio transmitter | 允许通过无线链路将数据包发送到节点边界之外。 |  |
| Radio receiver | 允许通过无线链路接收来自其他节点的数据包。 |  |
| Antenna | 在需要建模天线方向性或增益时,可用于与其他节点交换数据包(可选)。 |  |
节点模型中的无线对象适用以下注意事项。
- Radio transmitter 和 radio receiver 模块不支持逻辑关联。
- 无线模块支持数据包流连接,如下表所述。
表 7:各类模块对数据包流连接的支持
| Module Type | Source or Destination | # of input streams | # of output streams |
|---|---|---|---|
| Antenna | 两者均可 | 用户定义(来自 radio transmitter) | 用户定义(到 radio receiver) |
| Radio Receiver | 两者均可 | 1(来自天线) | 用户定义 |
| Radio Transmitter | 两者均可 | 用户定义 | 1(到天线) |
发射机模块
与其他发射机模块不同,无线发射机模块可以有一个输出数据包流,用于连接天线模块。无线发射机不与无线链路对象连接,因为不存在无线链路对象。取而代之,仿真内核根据各无线接收机模块的属性,确定哪些接收机模块能够接收无线发射机模块发送的每个数据包。由于不存在无线链路对象,与传输相关的属性被指定为无线发射机模块的属性。
更多信息参见:
接收机模块
与点对点接收机模块和总线接收机模块不同,无线接收机模块可以有一个输入数据包流,用于连接天线模块。不存在与之对应的无线链路对象。取而代之,仿真内核根据各无线接收机模块的属性,确定哪些接收机模块能够接收无线发射机模块发送的每个数据包。由于不存在对应的无线链路对象,与接收相关的属性被指定为无线接收机模块的属性。更多信息参见“Radio Receiver Object”(第 158 页)中对无线接收机模块的描述,以及第 10 章“Radio Transceiver Pipeline”(第 263 页)中对无线收发管道的描述。
无线接收机信道对象会对 flush 命令作出响应,该命令使其清除当前正在接收的所有数据包。为此使用 op_ima_obj_command() 内核过程。更多信息参见第 10 章 “Internal Model Access”(第 1 页)中对该过程的描述。
天线模块
天线模块为无线发射机或接收机模块指定天线属性。这些属性在发射机或接收机模块外部指定,使得在同一节点内为多个发射机或接收机指定同一组属性变得十分方便。例如,这对应于现实中发射机和接收机共用一副天线的常见情形。未连接到天线模块的无线发射机和接收机模块,其行为等同于连接到一副在所有方向上增益为 0dB 的天线。
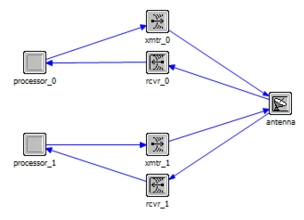
天线通过数据包流与无线发射机和接收机模块关联。一个天线模块可以接收一个或多个无线发射机模块的输出流,并为一个或多个无线接收机模块产生输入流。因此,单个天线模块可能有多个输入和输出流连接,如下图所示。但是,不允许连接到无线发射机和接收机以外的模块。
图 34:共享天线模块
天线模块在仿真中的意义在于其对无线传输和接收的影响,这种影响由天线的方向性增益方向图及其在空间中的取向决定。详情参见
天线位置
天线在三维空间中的位置由天线在承载它的节点上的物理位置以及节点自身的位置共同决定。Modeler 通过天线模块的“antenna location”属性对天线在节点上的位置建模。这个复合属性包含天线 x、y、z 坐标的子属性。这些坐标以米为单位,相对于包含该天线模块的节点中心给出。(所使用的本体坐标系在本体坐标系中讨论。)
你可以用以下两种方式之一从 GUI 指定天线位置:
- 在 Node Editor 的 Physical Layout View 中图形化指定
- 通过编辑子属性值数值化指定
此外,你可以在仿真过程中修改天线位置属性的值。如果天线相对于承载它的节点移动(例如安装在车辆伸缩桅杆上的天线),就可能需要这样做。详情参见从代码访问天线模块属性。
天线指向
当天线指向某个方向时,你是在三维空间中定向其天线方向图,使方向图的某个确定部分指向特定目标。天线方向图被视为刚体,因此将方向图的某一部分定向到给定方向时,也会同时影响所有其他方向的增益。在 Modeler 中,天线指向通过设置天线模块上的属性值来建模。(这些属性的说明参见天线指向属性。)
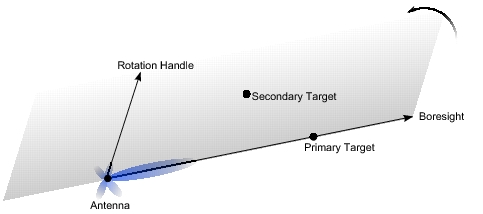
天线的主目标通常对应于预期接收传输(或预期发出传输)的节点位置。天线的视准轴(boresight)指向主目标。
天线的次目标为方向图绕视准轴旋转提供参照。这使你能够定位绕视准轴不对称的方向图的旁瓣。
对天线进行指向时,Modeler 执行以下步骤:
- 将天线方向图的视准轴与连接天线和主目标的矢量对齐。
- 将方向图绕视准轴旋转,直到视准轴与旋转手柄所构成的半平面包含次目标。
图 35:天线指向
你可以在仿真过程中修改目标位置属性的值,以改变天线的指向方向。如果希望天线跟踪移动目标,这一技术非常有用。(注:应同时修改主目标和次目标,以避免天线移动时方向图绕视准轴旋转。)详情参见从代码访问天线模块属性。
天线指向属性
用于指向天线的天线模块属性列于表 8中,并在下文段落中说明。
天线模块通过定义天线方向图的取向来指定一个或两个用于指向天线的目标。天线目标可以在两种坐标系中定义(参见天线坐标系):
- 本体坐标(Body coordinates)——用于指定相对于包含天线的节点的点。从物理意义上讲,这建模的是一副“固定”在物体上的天线,它相对于该物体的航向始终指向同一方向。
- 全局坐标(Global coordinates)——用于指定空间中的一个点,例如接收节点。从物理意义上讲,这建模的是一副可自由移动、无论父物体航向如何都会自动跟随指定目标的天线。
表 8:天线指向属性
| Attribute | 说明 |
|---|---|
| target location coordinate type | 指定主目标位置采用全局坐标还是本体坐标。 |
| target location: global coordinates target latitude (deg) target longitude (deg) target altitude (m) |
复合属性,指定天线视准轴所指向的空间点。仅当 “target location coordinate type” 设置为 “global” 时有效。 |
| target location: body coordinates x (m) y (m) z (m) |
复合属性,指定天线视准轴所指向的空间点。仅当 “target location coordinate type” 设置为 “body” 时有效。 |
| secondary target location coordinate type | 指定次目标位置采用全局坐标还是本体坐标。 |
| secondary target location: global coordinates target latitude (deg) target longitude (deg) target altitude (m) |
复合属性,指定用于天线方向图旋转的空间点。仅当 “secondary target location coordinate type” 设置为 “global” 时有效。 |
| secondary target location: body coordinates x (m) y (m) z (m) |
复合属性,指定用于天线方向图旋转的空间点。仅当 “secondary target location coordinate type” 设置为 “body” 时有效。 |
| boresight polar (deg) boresight azimuth (deg) |
指定方向图上被指向主目标的那一点。¹ |
注 1:天线模块上包含这些属性,以便使用 15.0 版本之前开发的天线方向图。这些旧方向图不包含视准轴信息。对于当前的天线方向图,这些属性通常从方向图继承取值。
“target location coordinate type”和“secondary target location coordinate type”属性指定每个目标所使用的坐标系。例如,如果“target location coordinate type”设置为 “body”,则主目标位置由“target location: body coordinates”属性给出,而“target location: global coordinates”属性被忽略。你可以为同一副天线的两个目标使用相同的坐标系,也可以混用。
每个天线模块都必须指定主目标位置(使用“target location coordinate type”以及“target location: body coordinates”或“target location: global coordinates”之一)。这用于确定天线方向图视准轴的指向。只有当天线方向图定义了旋转手柄时,才需要次目标位置。
“boresight polar”和“boresight azimuth”属性定义天线的视准轴参照方向。通常该方向从天线方向图继承。但是,15.0 版本之前创建的方向图不包含参照方向,因此必要时可以用这些属性指定视准轴。(这些属性所使用的极角和方位角在“How Antenna Patterns Are Represented in the Antenna Pattern Editor”(第 232 页)中说明。)
天线方向图
天线方向图由一组增益值构成,这些值随三维空间中的方向而变化。因此,发射机的天线针对空间中其他每一个点都提供一个增益值,接收机的天线也是如此。对于给定的一次传输,通常会同时考虑发射天线和接收天线相对于彼此的增益。
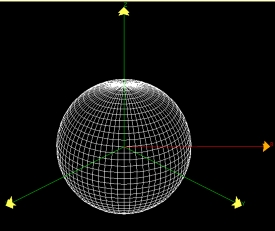
从物理上看,可以把天线方向图想象成一个三维物体,其形状表示各个方向上增益的相对大小。最简单的情形是一个球体,它代表一种称为全向(isotropic)的天线方向图。全向方向图在所有方向上均匀地辐射(或捕获)功率,其在所有方向上的增益都等于 0 dB。
图 36:全向天线方向图
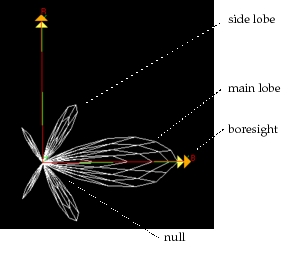
其他方向图可以看作代表全向方向图的球体经过变形后的结果:离中心更远的区域对应增益更高的方向。方向图中增益函数的相对极大值区域称为瓣(lobe)。类似地,其他区域可以向球体中心压缩,表示增益小于 1。在增益达到相对极小值处,称天线方向图存在零点(null)。
图 37:带瓣的天线方向图
天线方向图独立于天线模块建模,并通过将方向图的名称指定为天线模块“pattern”属性的值来与天线模块关联。你可以使用 Antenna Pattern Editor(见第 8 章“Antenna Pattern Editor”(第 231 页))或使用 External Model Access (Ema) 包的程序来创建天线方向图。
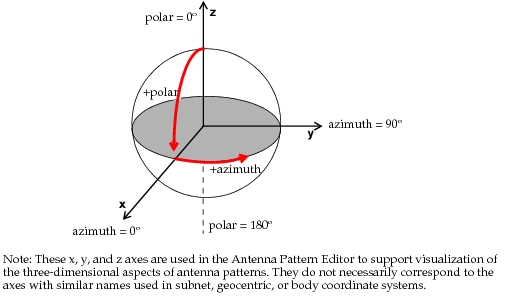
由于天线方向图将增益映射到三维空间的所有方向,它可以表示为两个角度变量——极角(polar)和方位角(azimuth)——的函数。如下图所示,极角的变化范围是 0 到 180 度,方位角的变化范围是 0 到 360 度。两者一起以离开方向图中心的矢量唯一地指定所有方向。
图 38:用于表示天线方向图的极角、方位角坐标系
注: 在 Modeler 之外,极角和方位角常被称为 phi(  )和 theta(
 )。但这种用法并不统一:在数学中,方位角称为 theta,极角称为 phi;而在物理学和电磁学领域,这种用法正好相反(方位角是 phi,极角是 theta)。你可以通过“antenna.spherical_model”偏好设置选择 Modeler 对 theta 和 phi 这两个术语的用法。
天线方向图定义一个或两个参照方向,用于在三维空间中定向该方向图(如天线指向所述)。这些方向是视准轴(boresight)和旋转手柄(rotation handle)。通常,视准轴被定义为增益最大的方向(一般是天线主瓣的中心)。旋转手柄是一个任意方向(可以是某个突出的旁瓣),用于指定方向图绕视准轴的旋转。只有绕视准轴不对称的方向图才需要旋转手柄,因此它是可选的。
天线坐标系
配置天线模块时使用两种坐标系:本体坐标系和全局坐标系。
全局坐标系
全局坐标系用于将天线指向位置独立于承载节点的的目标。该坐标系以纬度、经度和高度表示位置。关于 Modeler 中全局坐标系的讨论,参见“Global Coordinate System”(第 309 页)。
本体坐标系
本体坐标系用于在节点上定位天线模块,以及将“固定”安装的天线指向目标。该坐标系以相对于包含天线的节点中心的 x,y,z 偏移(以米计)表示位置。下图展示了本体坐标系与节点的对应关系。
图 39:本体坐标系
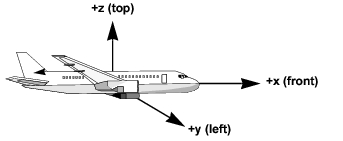
移动节点上的方向(前方、左侧等)由节点的 pitch、roll 和 yaw 属性决定。
- 如果节点分配了轨迹,则在任一时刻节点的前方朝向行进方向(yaw)。
- 如果没有轨迹,则节点的前方与正北方向相差 yaw 的值。
对于固定节点,假定节点的“前方”朝向东(yaw = 90),“上方”垂直向上。
从代码访问天线模块属性
使用 op_ima_obj_attr_set_dbl() 内核过程,你可以在仿真过程中修改天线属性的值。这使你能够随着仿真的推进改变天线的位置或指向方向。例如,要让天线跟踪目标,可以使用类似如下的代码:
/* Get current location of target object. */
op_ima_obj_pos_get (target_objid, lat_ptr, long_ptr, alt_ptr, x_ptr, y_ptr, z_ptr);

/* Move the antenna target to track the target object. */
op_ima_obj_attr_set_dbl (ant_objid, “target latitude”, *lat_ptr);
op_ima_obj_attr_set_dbl (ant_objid, “target longitude”, *long_ptr);
op_ima_obj_attr_set_dbl (ant_objid, “target altitude”, *alt_ptr);
从代码访问时,GUI 中使用的复合天线属性具有不同的名称,并被当作顶层属性处理。例如,“target location: global coordinates”复合属性的“target latitude (deg)”子属性在代码中通过“target latitude”访问(如前面的代码示例所示)。下表给出了 GUI 与代码中对应的属性名称。
表 9:天线属性在 GUI 与代码中的名称
| Compound Attribute Name in GUI | Attribute Name in Code |
|---|---|
| antenna location x (m) y (m) z (m) |
antenna x antenna y antenna z |
| target location: global coordinates target latitude (deg) target longitude (deg) target altitude (m) |
target latitude target longitude target altitude |
| target location: body coordinates x (m) y (m) z (m) |
target x target y target z |
| secondary target location: global coordinates target latitude (deg) target longitude (deg) target altitude (m) |
secondary target latitude secondary target longitude secondary target altitude |
| secondary target location: body coordinates x (m) y (m) z (m) |
secondary target x secondary target y secondary target z |