默认链路闭合模型(dra_closure)
本节说明占据无线电收发器管道第二阶段(阶段 2)的默认模型的功能与实现。该模型名为 dra_closure。其源代码位于文件 dra_closure.ps.c,该文件存放于 <reldir>/models/std/wireless 目录。
注意: 使用 dra_closure 时,还必须声明外部文件 closure_support.ex.c,如“声明外部文件”第 49 页所述。
调用上下文
无线电收发器管道通过在传输时延模型完成之后立即调用闭合模型(closure model)来确定无线发送机与无线接收机之间的连通性。调用时的仿真时刻即为该数据包传输的开始时刻。闭合模型允许动态启用和禁用无线收发器之间的无线链路。换言之,凡是被接收机组模型肯定评估的所有发送信道与接收信道配对,都将分别用于闭合模型的各次调用。这使得管道能够考虑诸如传输范围限制,或发送机与接收机属性的动态变化等效应。
针对每个数据包调用闭合模型的结果是一个布尔值(OPC_TRUE 或 OPC_FALSE),表示在传输时刻无线发送机能否到达所关注的无线接收机。仿真内核期望该结果被放入数据包的 OPC_TDA_RA_CLOSURE 传输数据属性。如果闭合模型返回 OPC_FALSE,表明发送机与接收机之间不存在连通性,仿真内核将不会针对该次特定数据包传输执行其余的管道阶段。
地形建模
默认链路闭合模型支持使用“地形建模模块(TMM)”(TMM)进行地形建模。采用地形建模时,闭合与否取决于所用传播模型设定的准则。
闭合计算
不使用地形建模时,所有发送的数据包的链路闭合基于光线追踪(ray-tracing)视线模型计算。该算法检测连接发送机与接收机的线段是否与地球表面相交(地球被建模为一个球体)。如果存在交点,则接收机不可达,并且不会针对该数据包执行其余的管道阶段。该算法不考虑任何波的弯曲。
光线追踪视线算法在计算中使用发送机矢量、接收机矢量和差矢量(从发送机指向接收机)。这些矢量定义在以地心为原点的坐标系中。矢量用有序三元组  表示,可以表示为从空间中任意一点
 开始、到空间中一点
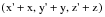 结束的有向线段。矢量相加可以通过对矢量坐标逐对相加完成。两个矢量
 之差是这样一个矢量:将其加到
 上会得到
 。这些关系在图 101 中针对在原点处表示的两个矢量
 与
 进行了图示。
图 101:矢量减法表示
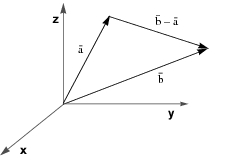
发送机矢量  是以原点为初始点、终止于点
 (即发送机的位置)的矢量。类似地,接收机矢量
 可以表示为从原点开始、终止于
 (即接收机的位置)。从发送机指向接收机的差矢量
 起始于点
 ,终止于点
 。因此其坐标为
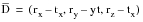 。
dra_closure 使用一种视线算法,检测从发送机指向接收机的差矢量是否与地球表面相交。该模型利用了如下事实:在下列三种情形中的任何一种下,都不会发生相交,因而发送机与接收机之间存在视线:
- 接收机矢量
 与差矢量
 之间的夹角大小大于 90 度。
- 接收机矢量
 与差矢量
 之间的夹角小于或等于 90 度,并且发送机矢量
 与
 之间的夹角小于 90 度。
- 接收机矢量
 与差矢量
 之间的夹角小于或等于 90 度,发送机矢量
 与
 之间的夹角大于或等于 90 度,并且从地心到连接发送机与接收机的线段的最近距离大于地球半径。
注意: 这三种情形适用于采用球形地球模型时的计算。对于椭球地球,所有计算均遵循情形 3 的方法。
这三种情形的示例分别图示于图 102 和图 103。发送机和接收机的位置分别由带圆圈的标签 tx 和 rx 表示。
图 102:链路闭合条件 - 情形 1
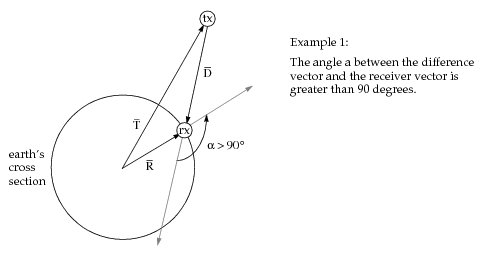
图 103:链路闭合条件 - 情形 2
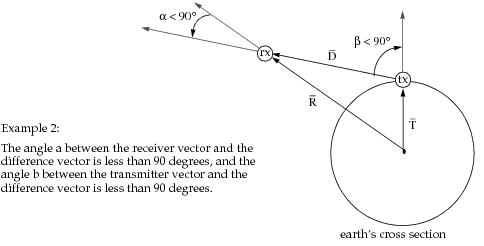
图 104:链路闭合条件 - 情形 3
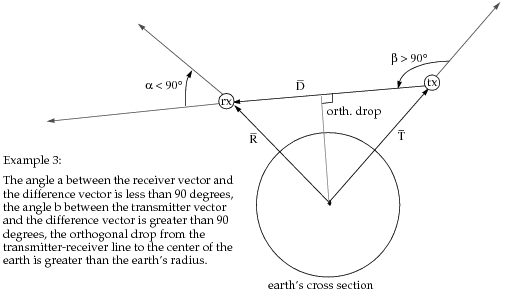
闭合模型计算  与
 的点积,以确定两个矢量之间夹角的大小。点积可表示为
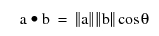
因此,
- 当 cos θ = 0(即 θ = 90 或 270 度)时,

- 当 cos θ > 0(即 θ < 90 或 θ > 270 度)时,

- 当 cos θ < 0(即 90 < θ < 270 度)时,
